자율주행 & ADAS 센서 밸류체인
자율주행과 ADAS 센서 퓨전 밸류체인 - 차세대 인지 센서와 중앙 집중형 제어 생태계
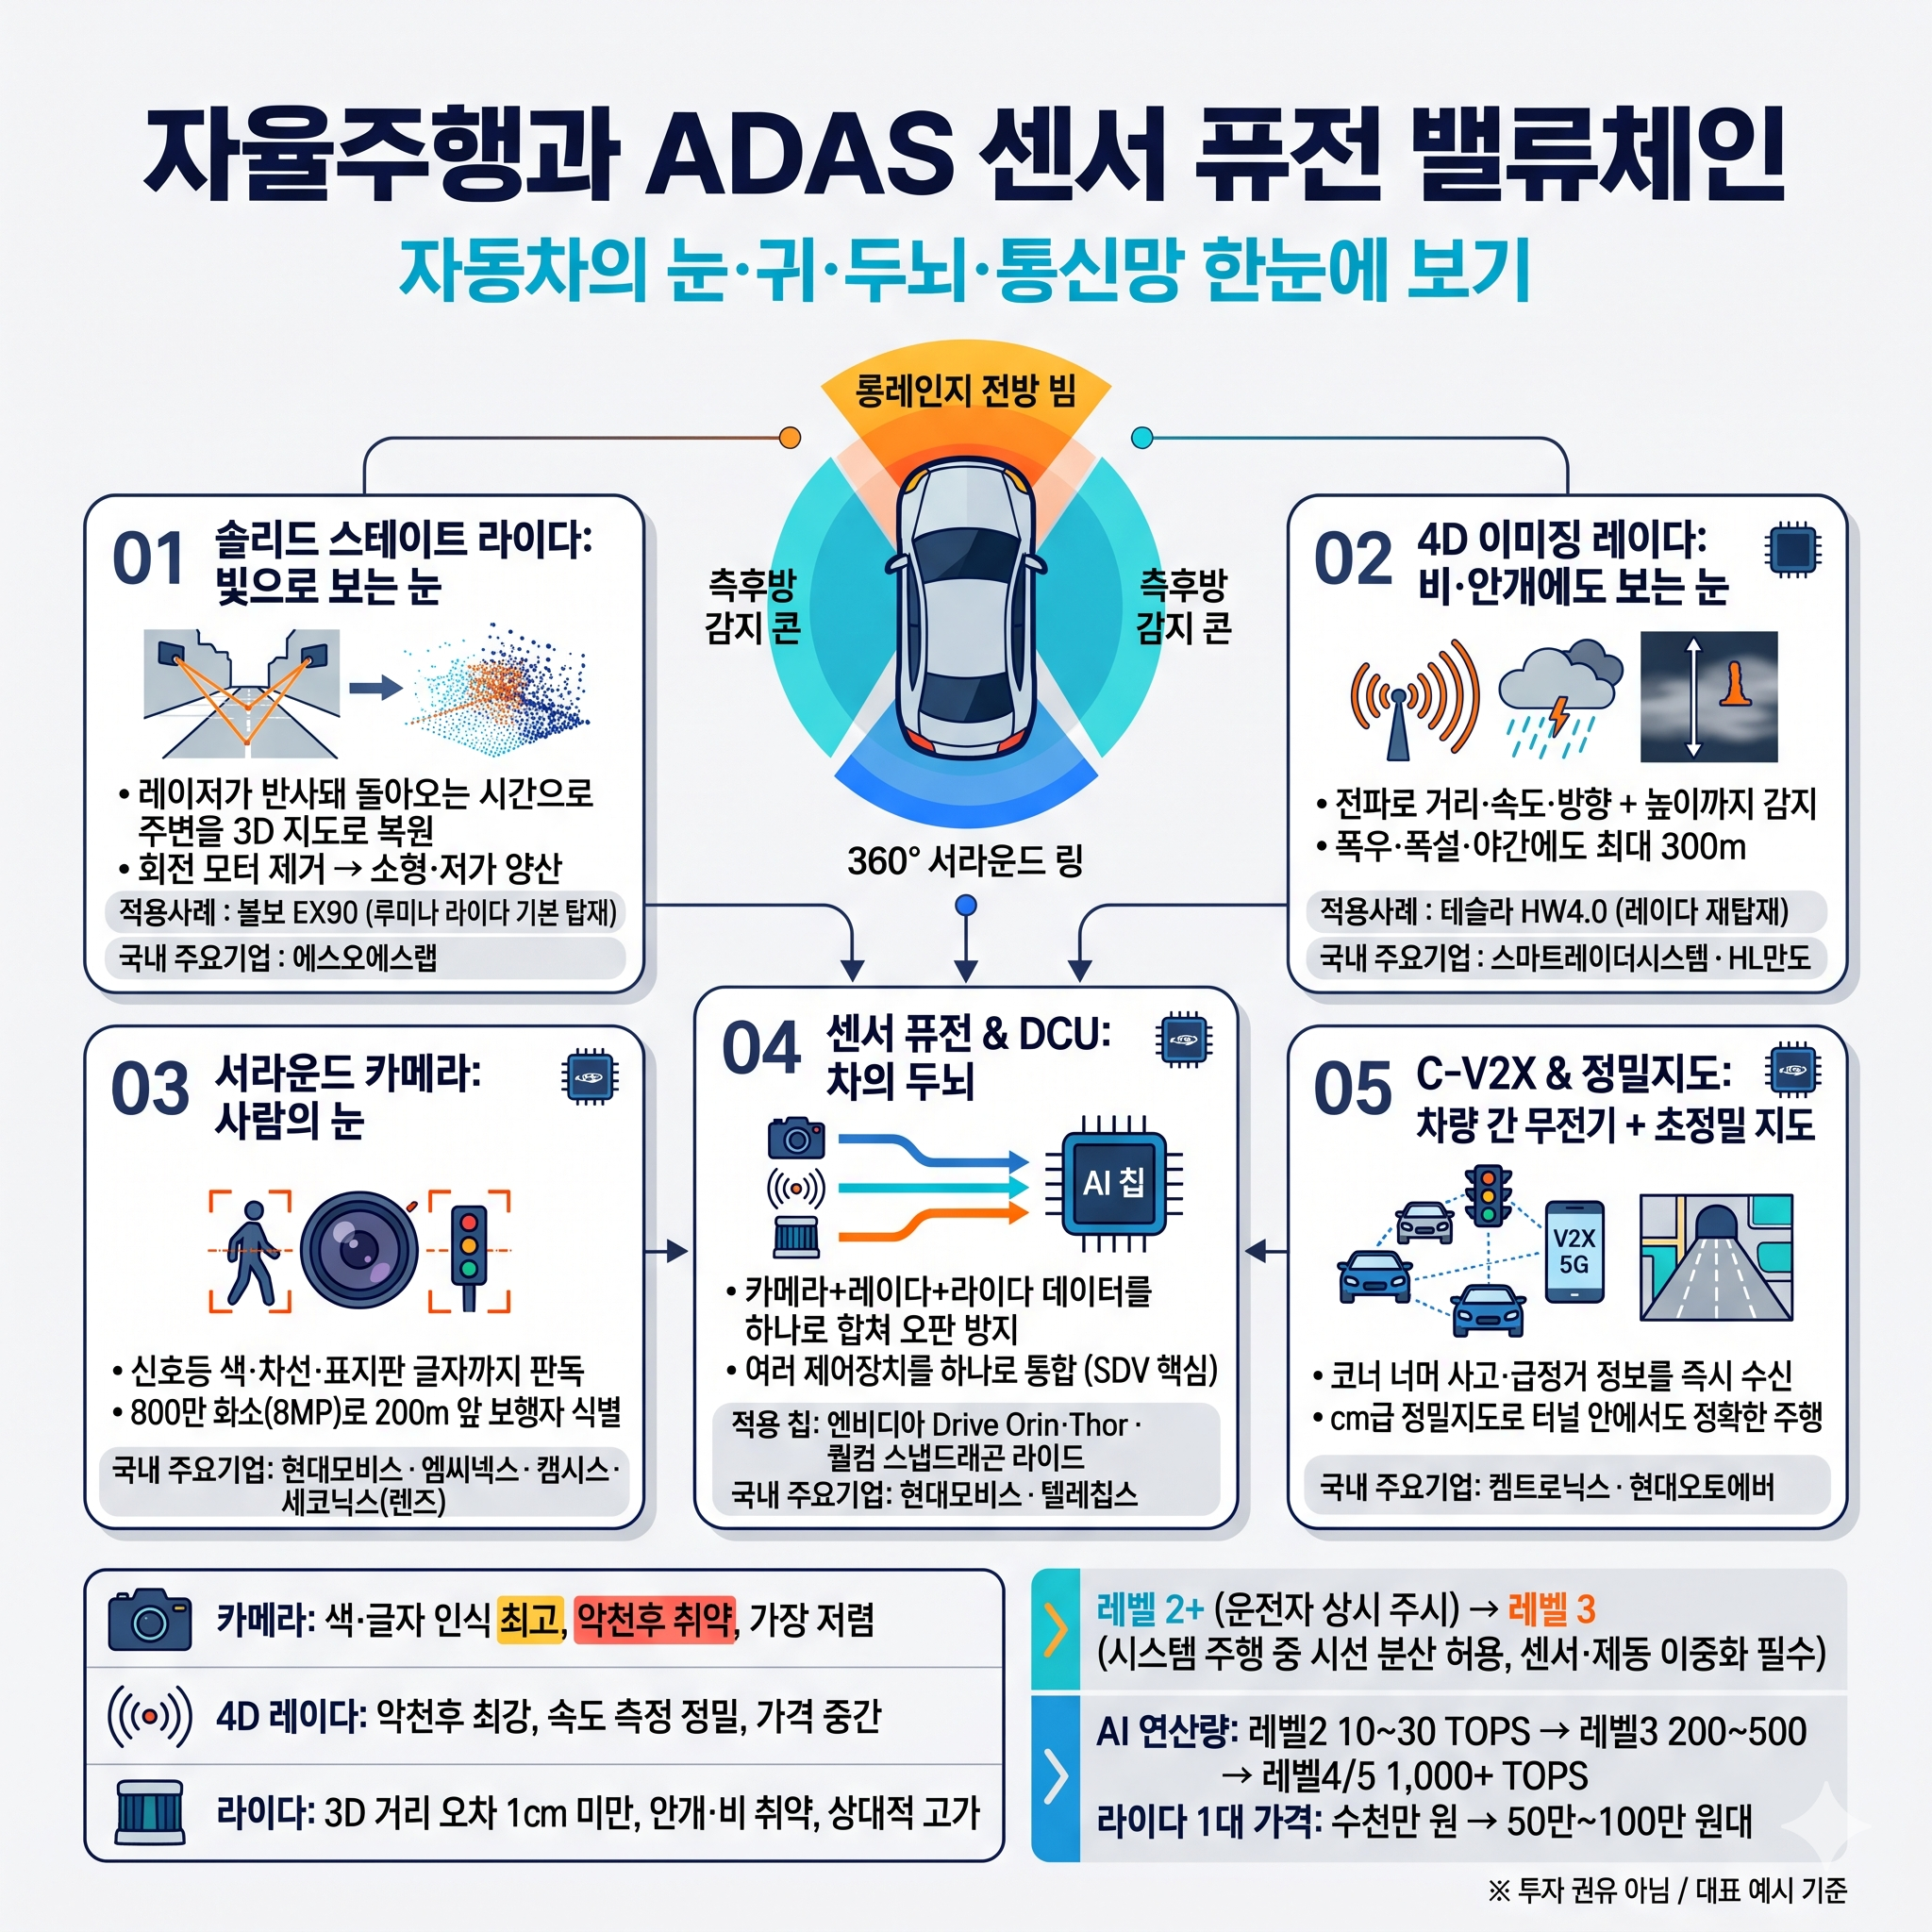
레벨 3 이상의 조건부 자율주행 상용화가 본격화되면서 차량 전방 및 360도 전방위 인지 능력을 담당하는 차세대 센서 퓨전(Sensor Fusion)과 전장 제어기 밸류체인이 급격히 팽창하고 있습니다. 정밀 3D 거리 좌표를 구축하는 반도체형 솔리드 스테이트 라이다(LiDAR), 악천후 속에서도 고도(Height)까지 식별하는 4D 이미징 레이다, 800만 화소 고화소 서라운드 센싱 카메라, 이종 센서 데이터를 초저지연 실시간 통합하는 도메인 컨트롤러(DCU), 그리고 차량-사물 간 비가시 영역 정보를 교환하는 C-V2X까지 5대 핵심 기술 메커니즘과 기업 수혜 지도를 정리합니다.
1. 자율주행 인지·판단 5대 핵심 기술과 동작 메커니즘 분석
핵심 01 고해상도 솔리드 스테이트 라이다 (Solid-State LiDAR)
작동 메커니즘: 근적외선 레이저 광선(905nm 또는 1550nm)을 초당 수백만 번 방출한 뒤 장애물에 부딪혀 반사되어 돌아오는 시간(Time of Flight, ToF)을 나노초 단위로 측정하여, 주변 환경을 3차원 점구름(3D Point Cloud) 형태로 재구성하는 초정밀 공간 거리 측정 센서입니다. 초기 자율주행차 지붕에 탑재되던 거대한 기계식 회전 모터를 제거하고, MEMS 미러 또는 광위상배열(OPA) 칩 기반의 솔리드 스테이트(Solid-State) 구조로 진화하여 차량 그릴이나 헤드램프 내부에 매립 가능한 내구성과 수십만 원대 양산 단가를 확보했습니다.
실전 시장 사례: 글로벌 완성차 볼보는 플래그십 전기 SUV 'EX90' 루프탑에 루미나(Luminar)의 1550nm 라이다를 기본 안전 사양으로 표준 탑재했습니다. 국내에서는 에스오에스랩이 자체 특허 기반 고정형(ML) 라이다 양산에 성공하여 현대차그룹 및 글로벌 전장 부품사와 차량 탑재 및 로봇용 센서 공급을 확대하고 있습니다.
핵심 02 차세대 4D 이미징 레이다 (4D Imaging Radar)
작동 메커니즘: 77~79GHz 대역의 밀리미터파(mmWave) 전파를 방출하여 거리(Distance), 속도(Relative Velocity), 수평 방위각(Azimuth)에 더해 기존 레이다에는 없던 수직 고도각(Elevation, Height)까지 감지하는 전천후 고해상도 센서입니다. 수십 채널의 송수신 안테나 배열을 통해 라이다에 필적하는 고밀도 포인트 클라우드를 형성함으로써, 도로 위에 떨어진 정지 타이어 잔해와 고가도로 밑 정지 차량을 명확히 구분합니다. 파장이 긴 전파 특성상 폭우, 폭설, 짙은 안개, 야간 역광에서도 최대 300m 전방 물체를 왜곡 없이 투과 인지합니다.
실전 시장 사례: 순수 비전 카메라만 고집하던 테슬라가 자율주행 하드웨어 4.0(HW4.0)에 고해상도 HD 레이다를 전격 재탑재하면서 시장 개화가 가속화되었습니다. 국내 4D 이미징 레이다 전문 기업인 스마트레이더시스템은 인공지능 신호처리 알고리즘을 결합해 상용차 및 자율주행차 공급 레퍼런스를 구축하고 있으며, HL만도는 완성차 맞춤형 레이다 모듈 라인업을 강화하고 있습니다.
핵심 03 고화소 서라운드 센싱 카메라 & 광학 렌즈 모듈
작동 메커니즘: 차량 전면, 후면, 측면 펜더와 사이드미러에 8~12개 장착되어 인간의 시각처럼 신호등 색상, 노면 차선, 표지판 텍스트, 보행자 형태를 가장 풍부한 시각 정보로 판독하는 자율주행의 눈입니다. 기존 100만~200만 화소에서 800만 화소(8MP) 초고해상도 센서로 급격히 전환되어 200m 전방의 보행자나 미세 장애물까지 식별합니다. 주행 중 발생하는 가혹한 역광과 터널 출입 시 명암 차이를 극복하기 위해 140dB 이상의 고동적범위(HDR) 기술과 렌즈 오염 시 초음파·워셔액으로 자동 세척하는 스마트 와셔 시스템이 결합됩니다.
실전 시장 사례: 현대모비스는 E-GMP 플랫폼 및 제네시스 라인업에 360도 전방위 카메라 센싱 모듈을 납품하며, 엠씨넥스와 캠시스가 현대차·기아 및 글로벌 티어1향 고화소 전장 카메라 모듈 공급을 주도하고 있습니다. 세코닉스는 차량용 특수 광학 유리 렌즈를 독점 공급하며 자율주행 비전 생태계를 뒷받침합니다.
핵심 04 초저지연 센서 퓨전 (Sensor Fusion) & 자율주행 도메인 컨트롤러 (DCU)
작동 메커니즘: 카메라(형상·색상), 레이다(거리·속도·전천후), 라이다(정밀 3D 좌표)가 보내오는 방대한 비동기 원시 데이터(Raw Data)를 중앙 컴퓨터로 모아 동일한 시공간 좌표계로 정렬하고 합성하는 두뇌 시스템입니다. 단일 센서의 오작동이나 사각지대를 상호 보완해 오탐지(False Positive)와 미탐지(False Negative)를 원천 차단합니다. 과거 센서마다 분산되어 있던 수십 개의 전자제어장치(ECU)를 하나로 통합하여 기가비트 차량용 이더넷 기반 초저지연 연산을 수행하는 중앙 집중형 ADAS 도메인 컨트롤러(DCU)가 SDV(소프트웨어 정의 차량)의 핵심 하드웨어입니다.
실전 시장 사례: 엔비디아(Drive Orin 및 Drive Thor)와 퀄컴(Snapdragon Ride)이 200~2,000 TOPS급 초고성능 자율주행 AI SoC 시장을 양분하고 있습니다. 국내에서는 현대모비스가 독자 센서 퓨전 알고리즘을 탑재한 레벨 3 통합 제어기 양산에 성공했으며, 텔레칩스는 전장용 신경망처리장치(NPU) 기반 프로세서를 개발하며 국산화에 박차를 가하고 있습니다.
핵심 05 C-V2X (차량-사물 초연결 통신) & 센티미터급 정밀 도로 지도 (HD Map)
작동 메커니즘: 차량 자체 센서의 물리적 시야각 한계(가시거리 200~300m 및 건물 가림)를 넘어, 5G 이동통신망을 통해 주변 차량(V2V), 도로 인프라 신호등(V2I), 보행자 스마트폰(V2P)과 실시간 데이터를 주고받는 비가시(Non-Line-of-Sight) 인지 기술입니다. 코너 너머의 사고 차량이나 급정거 정보를 수 밀리초(ms) 만에 수신해 사전 제동합니다. 여기에 도로의 곡률, 경사도, 차선별 제한속도가 센티미터(cm) 오차 수준으로 기록된 고정밀 지도(HD Map)와 RTK-GNSS 위성 항법 보정 시스템이 결합하여 GPS 음영 지역인 터널이나 지하차도에서도 완벽한 궤적 주행을 보장합니다.
실전 시장 사례: 국토교통부가 C-ITS(차세대 지능형 교통체계) 통신 표준으로 5G-V2X를 확정하면서 국내 통신사 및 지자체 스마트 도로 투자가 가속화되고 있습니다. 켐트로닉스는 V2X 통신 모듈과 하드웨어를 개발하여 국내외 완성차 실증을 주도하고 있으며, 현대오토에버는 고정밀 HD Map 클라우드 업데이트 플랫폼을 독점 공급하고 있습니다.
2. 핵심 지표 & 자율주행 3대 인지 센서 장단점 비교 분석
카메라 vs 레이다 vs 라이다 성능 매트릭스 비교
• 카메라: 형태·색상 인식(우수), 텍스트 판독(유일), 거리 오차(중간), 악천후 저항(취약), 가격(가장 저렴)
• 레이다(4D): 악천후·야간 투과(최우수), 상대 속도(정밀 측정), 고도 식별(신규 탑재), 형상 판독(보통), 가격(중간)
• 라이다: 3D 공간 거리 측정(오차 1cm 미만), 형상 포인트 클라우드(우수), 악천후(안개/비 취약), 색상 인식(불가), 가격(상대적 고가)
자율주행 레벨 2+ vs 레벨 3(조건부 자율주행) 시스템 아키텍처 차이
• 운전자 개입 의무: 레벨 2는 운전자가 전방을 상시 주시(Hands-on) → 레벨 3는 시스템 주행 중 시선 분산 허용(Eyes-off)
• 법적 사고 책임: 레벨 2는 운전자 과실 100% → 레벨 3는 시스템 활성화 중 사고 발생 시 제조사(OEM) 책임 인정
• 필수 안전 이중화: 레벨 3부터는 센서 퓨전 이중화(카메라+레이다+라이다 크로스체크) 및 전원·조향·제동 리던던시(Redundancy) 의무화
자율주행 AI 연산 성능(TOPS) & 차량 1대당 센서 원가 트렌드
• 차량용 AI 프로세서 요구 연산량: 레벨 2(10~30 TOPS) → 레벨 3(200~500 TOPS) → 레벨 4/5(1,000~2,000+ TOPS)
• 센서 패키지 원가 추이: 초기 라이다 1대당 수천만 원 → 솔리드 스테이트 양산화로 50만~100만 원대 진입, 전체 센서 팩 원가 급락
3. 필수 계산 공식 & 투자 시 3대 핵심 주의사항
📐 자율주행 안전 정지 거리(Stopping Distance) & 센서 요구 탐지 거리 산출 공식
요구 센싱 거리 = (차량 주행속도 v × [센서 인지 지연 + AI 연산 지연 + 액추에이터 응답 지연]) + (v² ÷ 2μg [제동 물리 거리])
* 지표 해석: 고속도로 시속 100km(초당 27.8m) 주행 시 시스템 연산 지연이 0.1초만 발생해도 공주거리가 수 미터 늘어납니다. 따라서 센서 퓨전 알고리즘의 초저지연 최적화와 함께 최소 250m 이상의 원거리 전방 센서 탐지 능력이 필수적입니다.
주의 01. 순수 비전(Pure Vision) 진영 vs 센서 퓨전(LiDAR/Radar) 진영 간 기술 표준 대립
테슬라는 제조 원가 절감을 위해 카메라 중심 엔드투엔드(End-to-End) 신경망을 고수하지만, 벤츠·BMW·볼보·현대차 등 전통 완성차는 안전 규제와 책임 리스크 때문에 라이다 및 4D 레이다를 결합한 다중 센서 퓨전을 표준으로 채택하고 있습니다. 공급망이 특정 완성차 한곳에 편중되지 않은 멀티 고객사 확보 기업을 선별해야 합니다.
주의 02. 레벨 3 규제 인허가 승인 속도 및 제조사 법적 책임 부담에 따른 상용화 지연
레벨 3 자율주행은 사고 시 제조사가 민형사상 책임을 질 수 있어 글로벌 완성차들이 소프트웨어 락 해제와 시속 80km+ 고속 주행 허용을 보수적으로 진행하고 있습니다. 법률적 규제 완화 타임라인과 완성차 양산 모델 탑재 시점을 면밀히 추적해야 합니다.
주의 03. 전장 부품의 가혹한 신뢰성 인증(AEC-Q100, ISO 26262 ASIL-D) 통과 장벽
차량용 반도체와 센서는 영하 40도에서 영상 125도의 가혹한 온도 변화와 수만 번의 진동을 견뎌야 합니다. 기능 안전성 최고 등급(ASIL-D) 및 자동차 품질 규격(IATF 16949) 인증을 획득하지 못한 신생 스타트업은 시제품 개발 후에도 양산 진입에 실패할 수 있습니다.
4. 자율주행 & 센서 퓨전 실전 투자 5단계 체크리스트
STEP 1 솔리드 스테이트 라이다(Solid-State) 양산 수율 및 100만 원 이하 단가 달성 여부 확인
에스오에스랩, 루미나 등 라이다 기업의 완성차 차세대 플랫폼 정식 채택(SOP) 일정과 양산 원가 구조를 점검합니다.
STEP 2 4D 이미징 레이다 알고리즘 기술력 및 글로벌 완성차 공급 레퍼런스 검증
스마트레이더시스템, HL만도의 고도각 분해능 특허 및 티어1 모듈 납품 계약 체결 현황을 분석합니다.
STEP 3 800만 화소 고화소 카메라 및 액티브 와셔 시스템 탑재 비중 추적
엠씨넥스, 캠시스, 세코닉스의 전장 카메라 모듈 평균판매단가(ASP) 상승세와 수익성 개선 추이를 확인합니다.
STEP 4 중앙 집중형 도메인 제어기(DCU) 및 자율주행 NPU 프로세서 내재화 점검
현대모비스, 텔레칩스의 자율주행 SoC 및 센서 퓨전 소프트웨어 스택 통합 개발 진행률을 체크합니다.
STEP 5 5G-V2X 스마트 도로 인프라 구축 및 정밀 지도(HD Map) 클라우드 구독 매출 확인
켐트로닉스, 현대오토에버의 정부 실증 사업 수주 및 차량 커넥티비티 소프트웨어 매출 성장을 종합 평가합니다.
5. 투자자 실무 핵심 FAQ
Q1. 테슬라는 왜 라이다를 쓰지 않고 순수 카메라 비전만 고집하나요?
테슬라는 전 세계 수백만 대의 실제 주행 차량에서 축적되는 막대한 영상 빅데이터를 신경망에 학습시켜 인공지능이 인간처럼 도로를 '직관적'으로 이해하게 만드는 방식을 취합니다. 라이다의 높은 원가와 센서 간 데이터 불일치를 회피하기 위한 전략이지만, 악천후나 역광에서의 사고 리스크 때문에 최근에는 고해상도 HD 레이다를 다시 통합하는 등 절충안을 모색하고 있습니다.
Q2. 4D 이미징 레이다가 등장하면 라이다를 완전히 대체할 수 있나요?
4D 이미징 레이다는 전천후 투과성과 원거리 탐지 능력, 경제성 면에서 뛰어나지만, 전파 파장의 물리적 한계로 인해 라이다 수준의 극세밀한 1cm 오차 3D 형상 분해능까지는 미치지 못합니다. 따라서 레벨 3 이상의 프리미엄 자율주행에서는 상호 대체가 아닌, 전방 안전 이중화(Redundancy)를 위해 라이다와 4D 레이다가 공존하는 센서 퓨전 형태가 대세입니다.
Q3. 센서 퓨전 시장에서 국내 부품 기업들의 가장 유망한 분야는 어디인가요?
글로벌 완성차의 검증을 거친 고화소 전장 카메라 모듈(엠씨넥스 등)과 광학 렌즈(세코닉스), 그리고 센서 검사장비(퓨런티어) 분야가 즉각적인 실적 수혜를 누리고 있습니다. 또한 4D 이미징 레이다(스마트레이더시스템)와 고정형 라이다(에스오에스랩), 중앙 집중형 제어기(현대모비스) 등 원천 기술을 확보한 국내 기업들의 레벨 3 본격 양산 시점 레버리지 효과가 매우 큽니다.
📌 오늘의 핵심 요약 & 밸류체인 맵
1. 솔리드 스테이트 라이다는 모터를 배제한 반도체 칩 기반의 초정밀 3D 거리 센서로 레벨 3 필수 부품으로 자리매김하고 있습니다.
2. 4D 이미징 레이다는 악천후를 뚫고 고도(Height)까지 감지하는 전천후 눈으로 카메라의 약점을 완벽 보완합니다.
3. 800만 화소 서라운드 카메라는 신호등, 차선, 표지판 등 인간의 눈에 준하는 가장 풍부한 시각 정보를 제공합니다.
4. 센서 퓨전 & DCU는 이종 센서 데이터를 실시간 크로스체크해 오작동을 차단하며 SDV 중앙 집중형 아키텍처를 완성합니다.
5. C-V2X & HD Map은 차량 시야각 밖의 위험을 5G 초연결로 선제 감지하여 진정한 완전 자율주행의 안전성을 담보합니다.
#자율주행 #ADAS #라이다 #LiDAR #4D이미징레이다 #센서퓨전 #현대모비스 #에스오에스랩 #스마트레이더시스템 #엠씨넥스 #세코닉스 #CV2X #SDV