로봇 & 피지컬 AI 밸류체인 1편
로봇과 피지컬 AI 밸류체인 (1편) - 휴머노이드 로봇 액추에이터와 정밀 감속기 생태계
LLM(대규모 언어모델)을 넘어 실제 물리적 세계에서 인간의 육체 노동을 대체하는 '피지컬 AI(Physical AI)'와 휴머노이드 로봇의 핵심 하드웨어 밸류체인을 심층 분석합니다. 로봇 제조 원가의 30~40%를 차지하는 하모닉·RV 정밀 감속기부터 고출력 밀도 프레임리스 토크 모터, 인간 수준의 역각 피드백을 구현하는 6축 힘/토크(F/T) 센서, 그리고 유성 롤러 스크루와 로봇 핸드(덱스터러스 핸드)까지 핵심 동작 메커니즘과 기업 수혜 지도를 정리합니다.
1. 휴머노이드 로봇 구동부 4대 핵심 축과 동작 메커니즘 분석
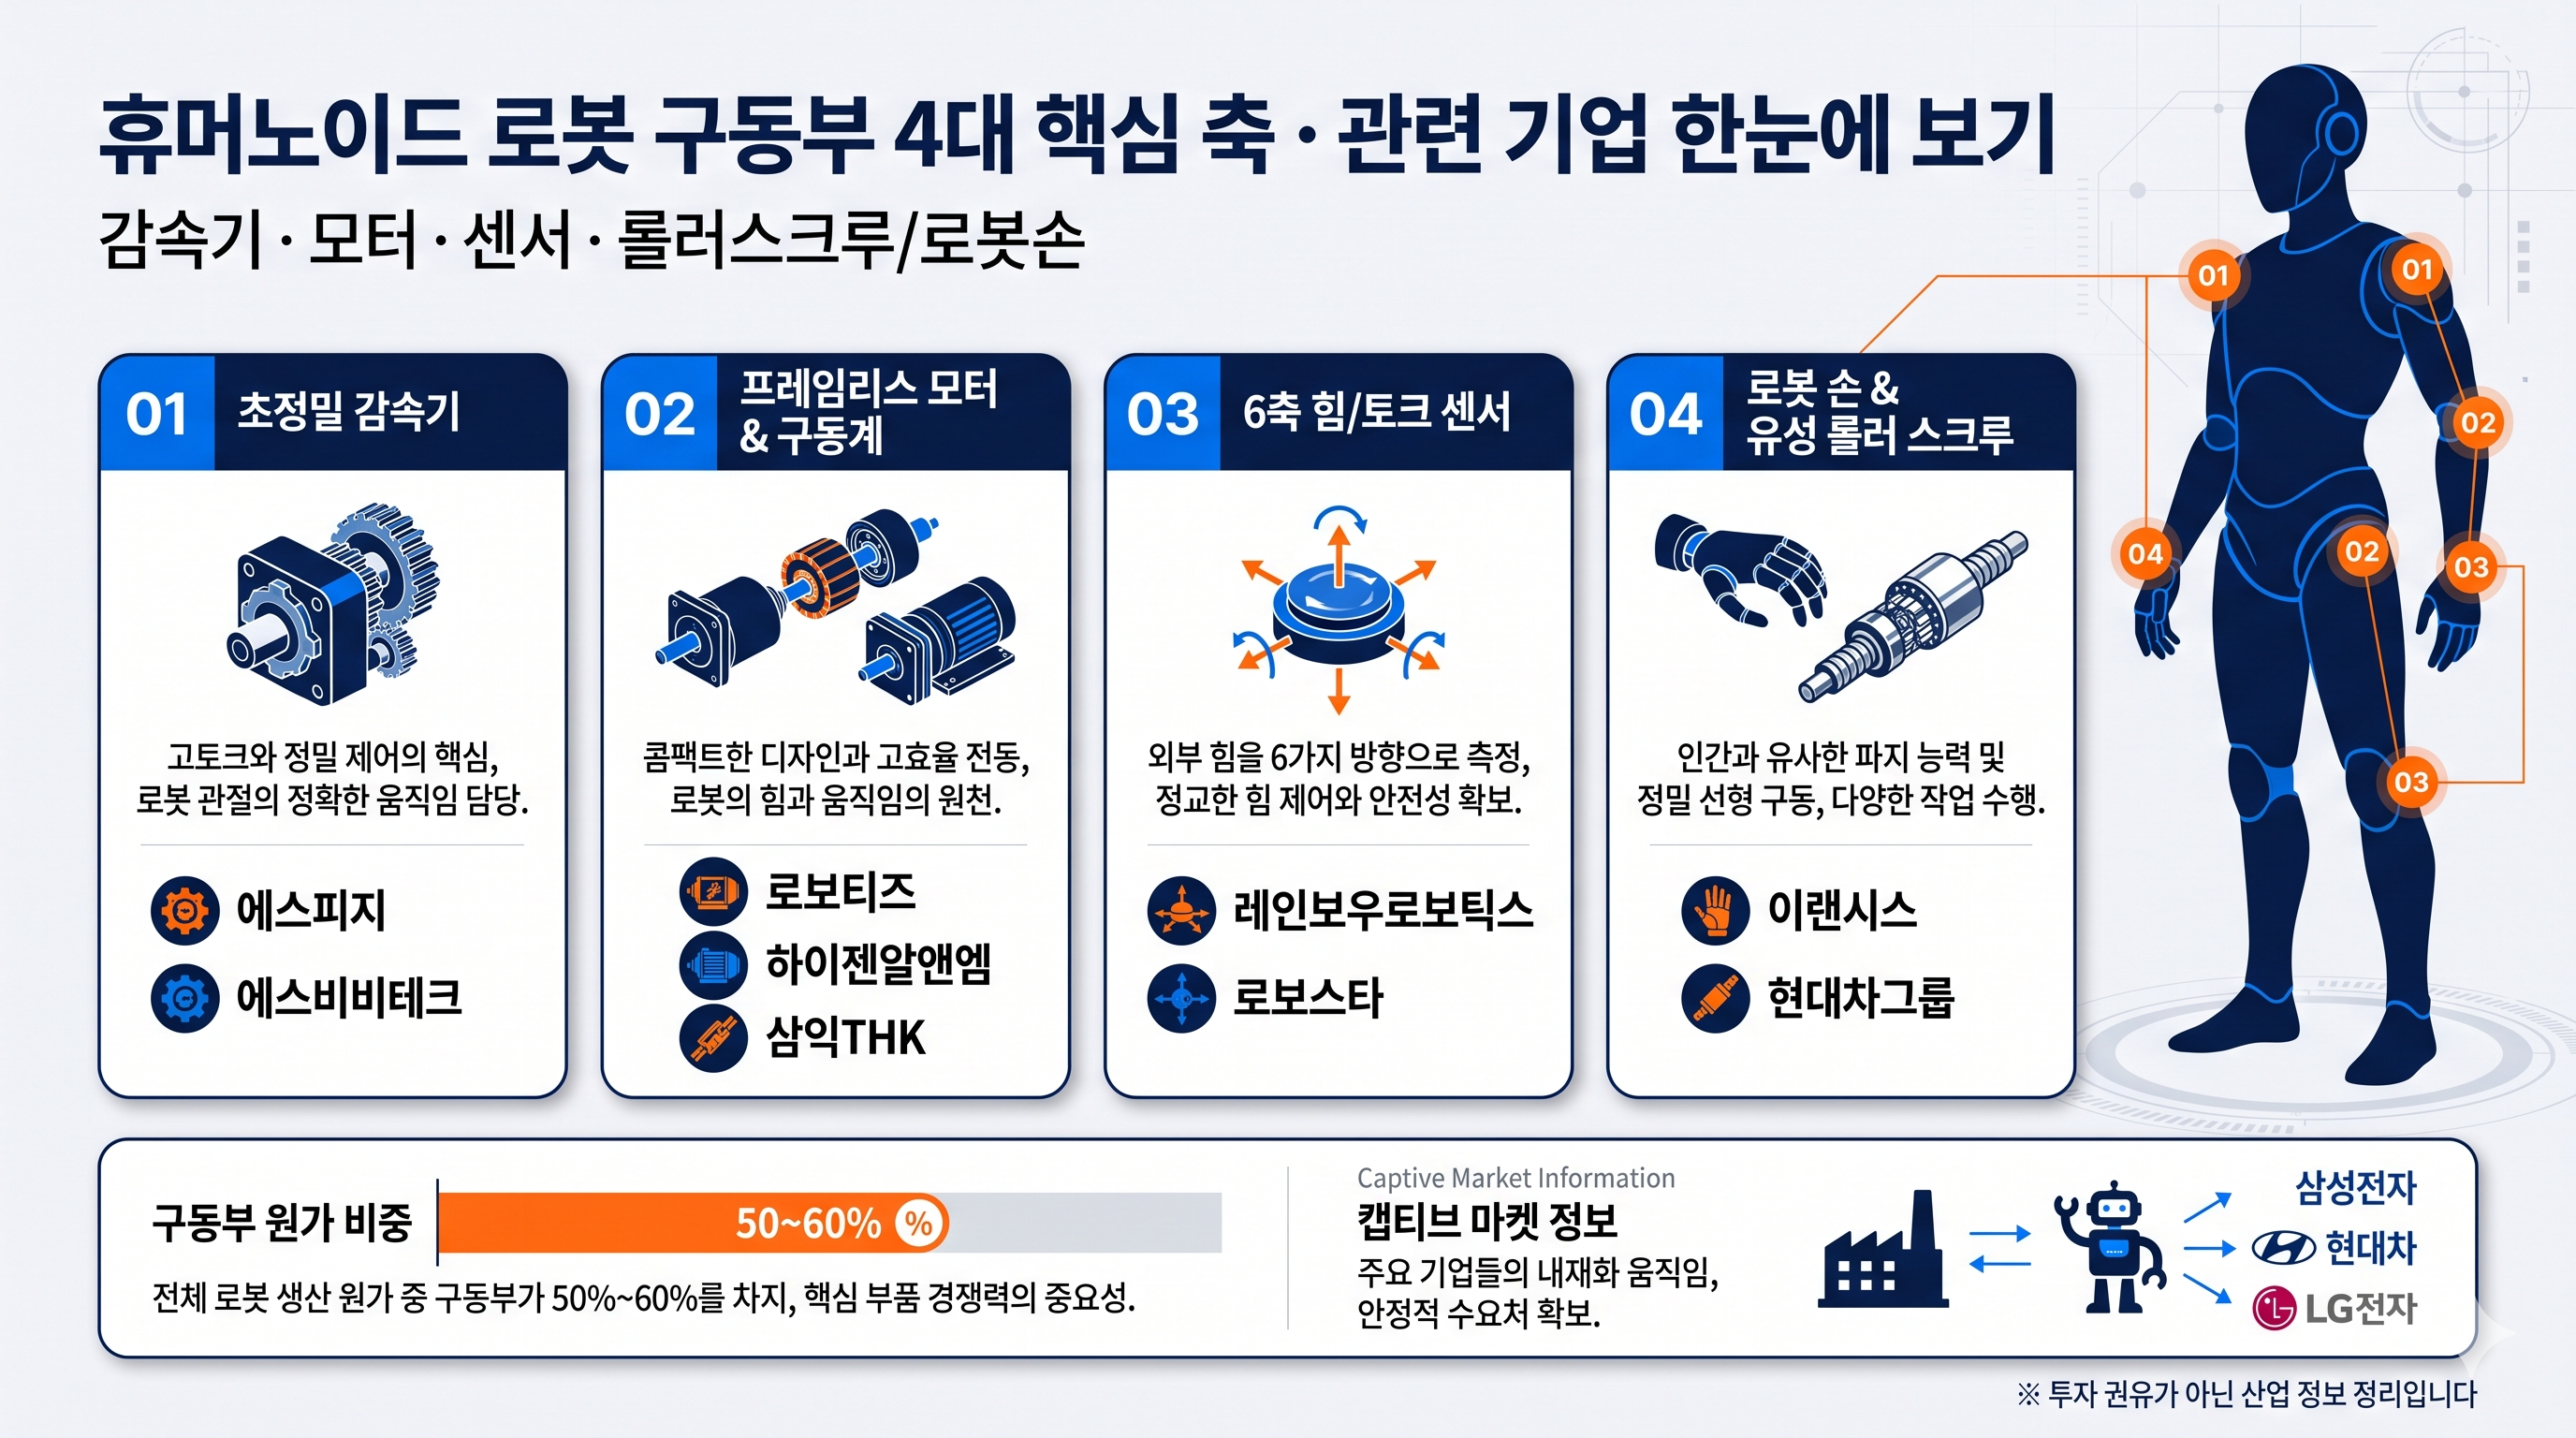
핵심 01 초정밀 감속기 (하모닉 드라이브 & RV 감속기)
작동 메커니즘: 고속으로 회전하는 모터의 회전 속도를 낮추는 대신 회전력(토크)을 수십~수백 배로 증폭시키는 부품으로, 로봇의 '관절 근육'에 해당합니다. 하모닉 드라이브(스트레인웨이브 감속기)는 타원형 웨이브 제너레이터와 유연한 컵형 탄성 기어(플렉스플라인)의 미세한 톱니 수 차이를 이용해 회전 유격(백래시, Backlash)이 전혀 없는 '제로 백래시(Zero Backlash)' 초정밀 회전 제어를 구현합니다. 다리와 허리 등 고하중을 지탱하는 부위에는 내구성이 뛰어난 사이클로이드 치형의 RV 감속기가 탑재됩니다.
실전 시장 사례: 테슬라의 '옵티머스(Optimus Gen 2)'는 전신 28개 관절 액추에이터 중 회전 관절 14개에 초정밀 스트레인웨이브 및 유성 감속기를 탑재했습니다. 감속기는 전체 로봇 하드웨어 원가의 약 30~35%를 차지하는 최고 원가 비중 품목입니다. 일본 하모닉드라이브시스템즈가 글로벌 독점하던 시장에서 국내 기업인 에스피지(정밀 감속기 풀라인업 국산화)와 에스비비테크(특수 하모닉 감속기 양산)가 글로벌 공급망 진입을 가속화하고 있습니다.
핵심 02 프레임리스 토크 모터 (Frameless Motor) & 고밀도 구동
작동 메커니즘: 일반 산업용 모터와 달리 외부 금속 케이스(하우징), 샤프트(축), 베어링을 완전히 제거하고 순수 고정자(Stator 코일)와 회전자(Rotor 영구자석)만으로 구성된 링(Ring) 형태의 초박형 모터입니다. 로봇 관절 하우징 내부에 직접 압입 조립되므로 무게와 부피를 50% 이상 줄이면서도 모터 중심부가 뚫려 있어 배선과 유압 라인을 중앙 관통시킬 수 있습니다. 단위 체적당 발생 토크(Torque Density)가 극대화되어 순간적으로 폭발적인 힘을 발휘합니다.
실전 시장 사례: 보스턴다이내믹스의 완전 전동식 아틀라스(Atlas)와 피규어AI의 Figure 02는 360도 무한 회전 관절을 구현하기 위해 관절 모듈에 프레임리스 모터를 직결 내장했습니다. 국내에서는 로보티즈가 모터, 감속기, 제어기, 드라이버를 단일 모듈로 통합한 스마트 액추에이터 '다이나믹셀(DYNAMIXEL)'을 글로벌 로봇 연구소에 공급하고 있으며, 하이젠알앤엠과 삼익THK가 로봇 전용 고출력 구동계 양산 체제를 갖추고 있습니다.
핵심 03 6축 힘/토크 센서(6-Axis F/T Sensor) & 물리적 순응 제어
작동 메커니즘: 로봇의 손목과 발목 관절에 탑재되어 직교하는 3축 방향의 힘(Fx, Fy, Fz)과 3축 회전 모멘트(Mx, My, Mz) 등 6자유도 물리량을 동시에 밀리초(ms) 단위로 정밀 측정하는 핵심 감각 센서입니다. 가해지는 외력에 맞춰 모터의 반발력을 조절하는 임피던스 제어(Impedance Control) 및 순응 제어를 가능케 하여, 울퉁불퉁한 지형에서 균형을 잡고 계란처럼 깨지기 쉬운 물체를 깨뜨리지 않고 정밀하게 쥐는 물리적 지능을 완성합니다.
실전 시장 사례: 휴머노이드 로봇이 단순 반복 작업을 넘어 공장 내 부품 삽입, 볼트 체결 등 오차 0.1mm 이하의 정밀 조립을 수행하려면 6축 F/T 센서가 필수적입니다. 테슬라 옵티머스 Gen 2는 발목에 커스텀 관절 센서를 적용해 자연스러운 인간 보행을 구현했습니다. 국내에서는 레인보우로보틱스가 자체 6축 F/T 센서를 내재화하여 협동로봇 및 사족보행 로봇에 적용 중이며, 로보스타 등 산업용 로봇 자동화 기업들의 센서 채택이 급증하고 있습니다.
핵심 04 덱스터러스 핸드(로봇 손) & 유성 롤러 스크루 선형 액추에이터
작동 메커니즘: 인간의 손을 모방한 다자유도 로봇 손(Dexterous Hand)은 손가락마다 초소형 모터와 인공 힘줄(와이어 텐던)을 연결하여 11~22개 이상의 관절을 독립 제어합니다. 또한 로봇의 다리 대퇴부와 무릎 등 직선 방향으로 막대한 힘을 밀고 당겨야 하는 관절에는 회전 운동을 강력한 직선 운동으로 변환하는 선형 액추에이터(유성 롤러 스크루, Planetary Roller Screw)가 쓰입니다. 롤러 스크루는 볼 스크루 대비 접촉선이 많아 충격 하중에 3배 이상 강하며 수 톤의 하중을 지탱합니다.
실전 시장 사례: 피규어AI의 Figure 02는 사람과 대화하며 커피 머신을 조작하고 자동차 부품을 운반하는 실전 작업 능력을 입증했습니다. 스웨덴 SKF와 스위스 롤비스가 독점하던 초정밀 롤러 스크루와 마이크로 감속기 분야에서 국내 감속기 부품 전문 기업인 이랜시스, 현대차그룹 산하 보스턴다이내믹스 생태계 기업들이 글로벌 부품 국산화 및 공급망 다변화의 주역으로 부상했습니다.
2. 핵심 지표 & 로봇 관절 감속기 및 구동 방식 비교 분석
하모닉 감속기 vs RV 감속기 비교
• 하모닉 감속기: 초소형·경량화, 감속비 50~160:1, 백래시 0에 수렴 → 로봇 손목, 목, 손가락 정밀 관절 탑재
• RV 감속기: 2단 감속 사이클로이드 구조, 충격 하중에 극도로 강함 → 로봇 골반, 허리, 무릎 등 고부하 관절 탑재
• 수명 및 마모: 하모닉은 탄성 피로 누적으로 5~7년 주기 교체 필요, RV는 고강도 롤러 접촉으로 10년 이상 장수명
구동계 형태: 회전형 액추에이터 vs 선형 액추에이터(롤러 스크루)
• 회전형 액추에이터(모터+하모닉): 각도 회전 제어 용이, 어깨·팔꿈치·손목 등 다자유도 회전 관절(옵티머스 14개 채택)
• 선형 액추에이터(모터+롤러 스크루): 무릎 폄/굽힘 및 발목 상하 운동 등 고출력 직선 구동(옵티머스 14개 채택)
• 에너지 효율: 선형 방식은 링크 구조를 통해 인간 근육처럼 지레 원리를 극대화하여 보행 배터리 소모 30% 절감
휴머노이드 로봇 하드웨어 원가 구조 (Cost Breakdown)
• 액추에이터 및 구동계(모터+감속기+센서): 전체 제조 원가의 50~60% (가장 높은 부가가치 집중)
• AI 컴퓨팅 칩(SoC) 및 배터리팩: 원가의 20~25% (테슬라 FSD 칩셋 및 2.3kWh 고밀도 리튬이온 팩)
• 양산 시 가격 목표: 현재 10만 달러 이상 → 연간 10만 대 양산 시 대당 2만~2.5만 달러(약 3,000만 원)로 수렴 전망
3. 필수 계산 공식 & 투자 시 3대 핵심 주의사항
📐 관절 액추에이터 출력 토크(Output Torque) 산출 공식
최종 출력 토크 (Nm) = 모터 입력 토크 (Nm) × 감속비 (Gear Ratio) × 기계 효율 (Efficiency, η)
* 산출 예시: 소형 프레임리스 모터 토크 1.5 Nm × 하모닉 감속비 100:1 × 기계 효율 80%(0.8) = 최종 관절 토크 120 Nm 달성. 휴머노이드 로봇이 20kg 이상의 중량물을 가뿐히 들어 올릴 수 있는 기계적 원리입니다.
주의 01. 단순 테마주와 실제 정밀 가공 치형(Cutter) 내재화 기업 구별
감속기는 기어 가공용 초정밀 호브(Hob) 공구와 연삭 장비, 열처리 특수 합금 레시피가 기술력의 90%를 결정합니다. 단순 조립이나 일반 모터 납품 기업이 아닌, 치형 설계 소프트웨어와 자체 가공 설비를 보유해 실질적인 수율을 확보한 기업인지 확인해야 합니다.
주의 02. 휴머노이드 로봇 상용화 시점 지연 및 고정비 부담 리스크
현재 휴머노이드는 파일럿 테스트 단계로 완성차 및 물류 공장 시범 배치 단계입니다. 연간 수만 대 규모의 본격 양산(Commercial Rollout)이 지연될 경우 설비 투자에 따른 감가상각비 부담이 발생할 수 있으므로, 기존 협동로봇이나 공작기계 매출로 현금흐름을 방어하는 기업을 선별해야 합니다.
주의 03. 글로벌 빅테크의 액추에이터 내재화(In-house) 리스크
테슬라처럼 핵심 액추에이터 모듈 설계를 자체 내재화하는 경우, 부품사들은 완성 모듈이 아닌 특수 기어 링, 영구자석, 베어링 등 단품 공급사로 격하되어 마진율이 축소될 수 있습니다. 독자적인 특허 장벽과 커스텀 솔루션 경쟁력을 갖춘 기업인지 검증해야 합니다.
4. 휴머노이드 로봇 부품주 실전 투자 5단계 체크리스트
STEP 1 정밀 감속기(하모닉·RV) 공장 증설 규모 및 가동률 확인
에스피지, 에스비비테크의 월간 감속기 생산 캐파(CAPA) 추이와 해외 수출(미국·유럽·일본) 비중 확대를 점검합니다.
STEP 2 스마트 액추에이터 일체형 모듈 공급 레퍼런스 검증
로보티즈 다이나믹셀 등 감속기·모터·엔코더·통신 드라이버가 통합된 관절 모듈의 글로벌 오픈소스 로봇 플랫폼 채택 현황을 추적합니다.
STEP 3 6축 F/T 센서 및 촉각 센서의 양산 단가 인하 및 내재화율 점검
외산 센서(개당 수백만 원) 대비 가격 경쟁력을 확보한 국산 정밀 로봇 센서 기업의 수주 계약 공시를 확인합니다.
STEP 4 선형 액추에이터(유성 롤러 스크루) 국산화 개발 진척도 평가
스위스 롤비스 등이 독점하는 고하중 롤러 스크루의 국산 시제품 성능 평가 및 대형 완성차 납품 가능성을 체크합니다.
STEP 5 현대차·삼성전자·LG 등 국내 대기업 로봇 파운드리/지분 투자 연계성 분석
레인보우로보틱스(삼성), 보스턴다이내믹스(현대차) 등 캡티브 마켓(계열사 수요)을 확보한 앵커 기업 중심 포트폴리오를 구축합니다.
5. 투자자 실무 핵심 FAQ
Q1. 테슬라, 피규어AI 등 빅테크가 휴머노이드 로봇에 사활을 거는 이유는 무엇인가요?
전 세계적인 저출산·고령화로 제조업, 물류, 건설, 돌봄 현장의 육체 노동 인력 부족이 구조적 한계에 봉착했기 때문입니다. 기존 산업용 로봇은 고정된 라인에서만 작동하지만, 인간 형태의 휴머노이드는 인간에 맞춰 설계된 기존 계단, 문, 작업대, 도구를 인프라 변경 없이 그대로 활용할 수 있어 전 세계 모든 노동 시장을 즉각 흡수할 수 있는 궁극의 AI 플랫폼이기 때문입니다.
Q2. 로봇 하드웨어 기업 중 왜 액추에이터와 감속기가 가장 유망한가요?
AI 소프트웨어 두뇌는 클라우드와 오픈소스 확산으로 표준화될 수 있지만, 50kg 이상의 로봇 몸체를 정밀하게 움직이고 수년간 고장 없이 버티는 정밀 기계 부품은 소프트웨어처럼 빠르게 복제할 수 없는 '물리적 진입장벽'을 갖추고 있습니다. 로봇 1대당 28~40개 이상의 감속기와 모터가 무더기로 소비되므로, 로봇 출하량 증가 시 가장 폭발적인 Q(수량) 성장을 누리는 섹터입니다.
Q3. 덱스터러스 핸드(로봇 손)가 상용화되면 어떤 산업이 가장 먼저 바뀔까요?
전자 부품 조립(스마트폰 기판 케이블 연결, 나사 체결), 이커머스 물류센터의 다품종 소량 상품 피킹(Picking), 식음료 조리 현장이 가장 먼저 자동화될 것입니다. 기존 진공 흡착 패드나 단순 집게형 그리퍼가 잡지 못하던 비정형 물체(비닐 포장 식품, 얇은 전선 등)를 사람 손처럼 촉각 피드백으로 감지해 다룰 수 있게 되면서 공장 자동화의 마지막 퍼즐이 풀리기 때문입니다.
📌 오늘의 핵심 요약 & 밸류체인 맵
1. 휴머노이드 액추에이터는 모터, 감속기, 센서가 일체화된 관절 모듈로 로봇 제조 원가의 50~60%를 차지하는 핵심 부가가치 영역입니다.
2. 정밀 감속기(하모닉·RV)는 제로 백래시와 토크 100배 증폭을 통해 인간의 정밀한 동작을 구현하는 최대 병목 부품입니다.
3. 6축 F/T 센서와 덱스터러스 핸드는 물리적 충돌 순응 제어와 섬세한 파지력을 부여하는 피지컬 AI의 필수 감각 기관입니다.
4. 유성 롤러 스크루 선형 액추에이터는 무릎과 대퇴부의 고하중 직선 운동을 지탱하며 보행 에너지 효율을 혁신하고 있습니다.
#휴머노이드로봇 #피지컬AI #테슬라옵티머스 #하모닉감속기 #에스피지 #에스비비테크 #로보티즈 #레인보우로보틱스 #프레임리스모터 #6축FT센서 #로봇핸드 #액추에이터